TOCOとTOCOROBO
TOCO(トコ)は、画面の中で動く学習用のロボット。TOCOROBO(トコロボ)は、そのTOCOをブロックの命令で動かすプログラミング教材です。実物のロボットがなくても、進む、曲がる、センサーで調べる、荷物を運ぶ動きを試せます。
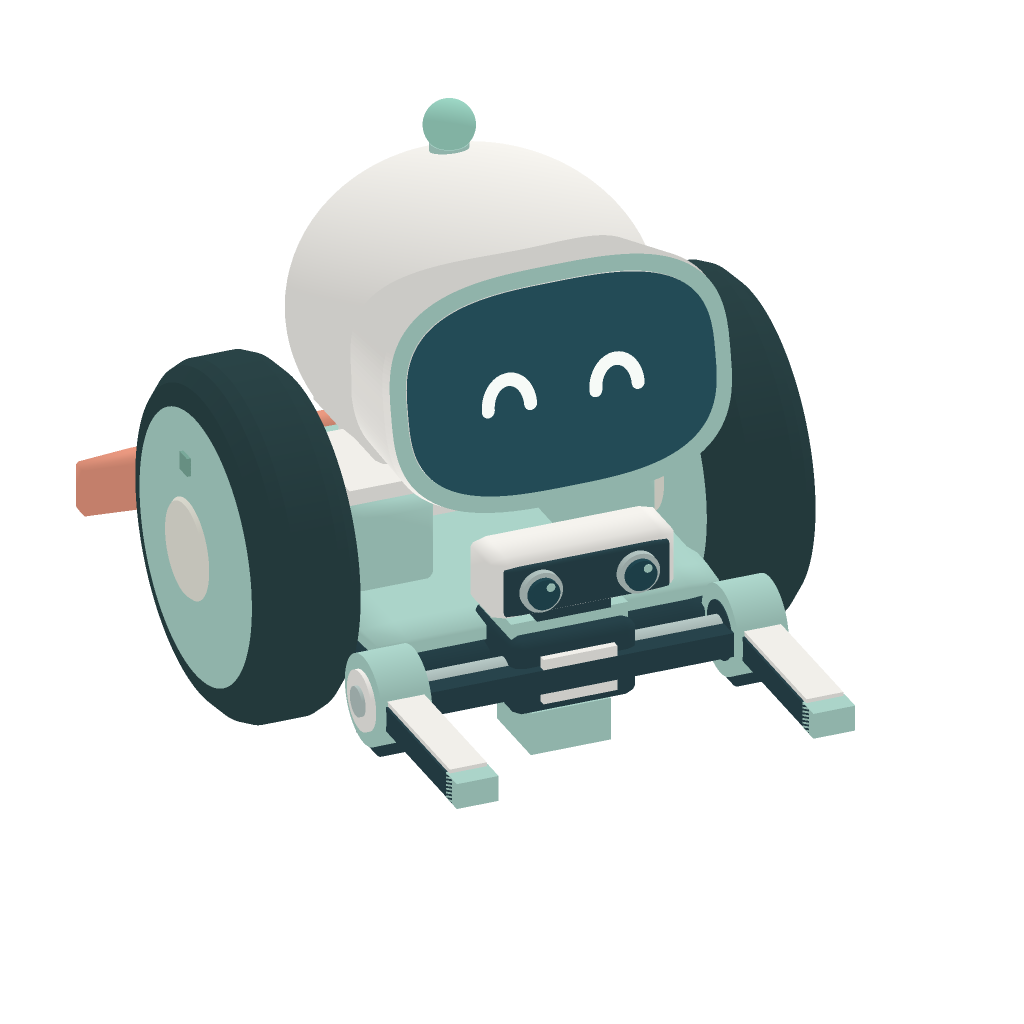
標準型の特徴は、緑の車体、表情のある顔、前に伸びる2本のフォーク。顔は気持ちや文字を表示する場所で、距離を測るセンサーとは別の部品です。
4つのセンサーはどこにある?
表は横にスクロールできます →
| ポート・センサー | 取り付け位置 | 分かること・使い方 |
|---|---|---|
| 1|タッチ | 後部の短いバンパー | 後ろのバンパーが押されたかどうか。ゆっくり後退して壁に触れたことを調べます。 |
| 2|超音波 | 顔の下、前向きに並ぶ2つの丸 | 前方の障害物までの距離。壁に触れる前に止める判断に使います。 |
| 3|カラー | 車体の下、前寄り。床に向けて固定 | 床の色と反射光。黒い線や色の目印を見つけます。アームを上げても、読む位置はアームと一緒に持ち上がりません。 |
| 4|ジャイロ | 車体後方の上部に固定 | 車体の回転角度と角速度。角度を0に戻した向きから、どれだけ回ったかを調べます。方位磁針ではありません。 |
動かすのは、車輪とフォーク
表は横にスクロールできます →
| モーター | 担当 | 動かすとどうなる? |
|---|---|---|
| B・C | 左右の車輪 | 同じ速さなら直進。左右に差を付けると曲がります。 |
| A | 前のフォーク | 根元を中心に回転して、パレットをすくい上げます。フォークと一緒に荷物も傾きます。 |
標準型は、フォークを荷物の下へ入れて持ち上げる機体です。水平を保つリンク機構は使っていません。大きく上げるほど傾きも増えるので、必要な高さで運ぶことを考えます。
顔には表情・文字・数字を表示でき、ライトの色も変えられます。「運べたらにっこり」も、一つのプログラムです。
標準型とアーム特化型
基礎レッスンの第1〜4章と標準型の運搬見本は、この標準型を使います。第5〜7章は、Aで上下、Dで爪を開閉するアーム特化型に切り替わります。アーム特化型のタッチセンサーは前側にあり、標準型の後部タッチとは位置が違います。
機体によってタイヤの大きさや仕組みが違うため、同じ回転数でも進む距離は同じとは限りません。画面の機体と課題を確かめてから動かしましょう。
まずは動く姿を見てみよう
画面で試してみよう
標準型を走らせる すくう・運ぶ・後部タッチで止まる走らせる前に、どの部品が動き、どのセンサーが働くかを予想してみてください。
リンク先は教材の画面です。PCで開くことをおすすめします。自動では走り出しません。